IMMERSIONDEPTH0000 m
VITESSESPEED2.7 ndkn
CAPHEADING000°
ÉTATSTATUSCROISIÈRECRUISING
AUV BI-COQUE : GRANDS FONDSTWIN-HULL AUV: DEEP SEA

DEEPTRACK

Un véhicule sous-marin autonome à double coque, conçu pour cartographier, prospecter et surveiller les fonds marins jusqu'à 6 000 mètres, en isolement complet et sans aucune liaison extérieure. A twin-hull autonomous underwater vehicle built to map, survey and monitor the seabed down to 6,000 metres, operating in complete isolation with no external link whatsoever.

DÉFILERSCROLL
0m
Immersion : configuration grands fondsDepth: deep-sea configuration
0joursdays
Endurance en mission autonomeEndurance on autonomous mission
0m ±
Précision de position absolue (1σ)Absolute position accuracy (1σ)
0ndkn
Vitesse de croisière de référenceReference cruising speed
CONCEPT

Deux coques, une plateforme de mesureTwo hulls, one measurement platform

Configuration catamaran atypique dans le monde des AUV : deux corps hydrodynamiques parallèles reliés par un plan en « H ». Un choix dicté par la métrologie, pas par le style.An unusual catamaran configuration in the AUV world: two parallel hydrodynamic bodies joined by an H-shaped deck plan. A choice driven by metrology, not styling.

01

Stabilité de plateformePlatform stability

L'écartement des coques procure une raideur en roulis élevée sans stabilisation active : la qualité des données acoustiques en dépend directement, au bénéfice du budget énergie.Hull spacing provides high roll stiffness without active stabilisation: acoustic data quality depends directly on it, to the benefit of the energy budget.

02

Base interférométriqueInterferometric baseline

Chaque nez abrite un dôme acoustique. L'écartement fixe et rigide des deux antennes forme une base exploitable en localisation stéréoscopique, sans mécanisme déployable.Each nose houses an acoustic dome. The fixed, rigid spacing between the two arrays forms a usable baseline for stereoscopic acoustic localisation, with no deployable mechanism.

03

Baie centrale traversanteThrough-hull centre bay

L'espace libre entre les coques reçoit les charges d'intervention : bras manipulateur, carottier, pénétromètre : et permet de travailler à l'aplomb d'une cible sans la masquer.The open space between the hulls houses intervention payloads: manipulator arm, corer, penetrometer: allowing work directly above a target without obstructing it.

DÔME ACOUSTIQUE ACOUSTIC DOME BAIE CENTRALE CENTRE BAY DÔME ACOUSTIQUE ACOUSTIC DOME
FIG. 01 : PLAN EN HFIG. 01: H-SHAPED PLANVUE DE DESSUSTOP VIEW
MISSIONS

Quatre familles de missions civilesFour families of civilian missions

Le véhicule alterne librement, au sein d'une même plongée, entre levé en croisière et travail au contact du fond : la replanification est assurée à bord.Within a single dive, the vehicle freely alternates between cruise surveys and seabed-contact work: replanning is handled entirely on board.

Bathymétrie & cartographieBathymetry & mapping

Levés multifaisceaux systématiques, cartographie d'habitats, mosaïques sonar et optiques géoréférencées à haute résolution.Systematic multibeam surveys, habitat mapping, high-resolution georeferenced sonar and optical mosaics.

Géologie minièreMining geology

Reconnaissance de nodules polymétalliques, d'encroûtements cobaltifères et d'amas sulfurés ; gradiométrie magnétique et caractérisation géotechnique du sédiment.Survey of polymetallic nodules, cobalt-rich crusts and sulphide deposits; magnetic gradiometry and geotechnical characterisation of the sediment.

Offshore pétrolier & gazierOffshore oil & gas

Inspection de pipelines, d'ombilicaux et de têtes de puits ; surveillance de la subsidence des champs ; détection de fuites.Inspection of pipelines, umbilicals and wellheads; field subsidence monitoring; leak detection.

Suivi temporel de sitesTime-lapse site monitoring

Répétition de trajectoires identiques à intervalles réguliers pour mesurer l'évolution d'un site : érosion, colonisation biologique, intégrité d'ouvrages. À l'origine du nom DeepTrack.Repeating identical trajectories at regular intervals to measure how a site evolves: erosion, biological colonisation, structural integrity. The origin of the name DeepTrack.

Levé multifaisceaux à altitude constante, projecteurs orientés vers le fondMultibeam survey at constant altitude, floodlights aimed at the seabed
ARCHITECTUREARCHITECTURE

Deux régimes de propulsionTwo propulsion regimes

Le véhicule combine deux moyens de propulsion complémentaires, correspondant aux deux régimes de la mission : le transit, et le travail au contact du fond.The vehicle combines two complementary means of propulsion, matching the two mission regimes: transit, and work at the seabed.

Régime de transit et de manœuvreTransit and manoeuvring regime

Deux pods carénés orientables en azimut, déportés loin du centre de gravité par leurs bras. Le véhicule pivote sur place en poussée différentielle et maintient un cap précis en présence de courant traversier.Two shrouded, azimuth-steerable pods, mounted well clear of the centre of gravity on their arms. The vehicle pivots in place using differential thrust and holds a precise heading in cross-currents.

Moteurs synchrones à aimants permanents, compensés en pression, à entraînement direct : sans réducteurs ni joints tournants haute vitesse.Pressure-compensated permanent-magnet synchronous motors, direct-drive: no gearboxes or high-speed rotating seals.

2,5–3
NŒUDS DE CROISIÈRECRUISING KNOTS
4
NŒUDS EN POINTEPEAK KNOTS

Régime de travail au fondSeabed work regime

Le véhicule se pose sur ses coques et se déplace au moyen de vis hélicoïdales dorso-latérales, entraînées à basse vitesse : sans remise en suspension du sédiment qui aveuglerait les capteurs optiques.The vehicle settles onto its hulls and moves using low-speed dorso-lateral helical screws: with no sediment resuspension that would blind the optical sensors.

Vis disposées en paires contrarotatives pour annuler le couple de lacet parasite et permettre translation rectiligne comme pivotement sur place.Screws arranged in contra-rotating pairs to cancel parasitic yaw torque, allowing both straight-line translation and in-place pivoting.

0
LESSIVAGE DU FONDSEABED DISTURBANCE
2
PAIRES CONTRAROTATIVESCONTRA-ROTATING PAIRS
ÉNERGIEENERGY

Bilan de puissance en missionMission power budget

Configuration grands fonds à 2,5–3 nœuds. Stockage lithium-ion tolérant à la pression, immergé en bain d'huile compensé : 180 à 230 kWh pour 8 jours d'endurance.Deep-sea configuration at 2.5–3 knots. Pressure-tolerant lithium-ion storage, immersed in a compensated oil bath: 180 to 230 kWh for 8 days of endurance.

PROPULSIONPROPULSION
58%
CAPTEURS & ACQUISITIONSENSORS & ACQUISITION
27%
SYSTÈMES ANNEXESAUXILIARY SYSTEMS
10%
CALCULATEUR D'AUTONOMIEAUTONOMY COMPUTER
<5%
AUTONOMIE EMBARQUÉEONBOARD AUTONOMY

Le noyau NEUTRINO, en isolement completThe NEUTRINO core, in complete isolation

Sous l'eau, ni GPS ni liaison radio : au mieux un lien acoustique intermittent à très bas débit. Un fonctionnement Air-Gap, sans aucune connexion extérieure.Underwater, there is neither GPS nor radio: at best an intermittent, very low-bandwidth acoustic link. An Air-Gap mode of operation, with no external connection whatsoever.

Conduite autonome de mission.Autonomous mission conduct. Le noyau replanifie en continu sous contraintes : budget d'énergie restant, état des capteurs, courants rencontrés, opportunités scientifiques identifiées en cours de levé. Chaque décision est journalisée pour une trace intégralement auditable après récupération.The core continuously replans under constraints: remaining energy budget, sensor health, encountered currents, scientific opportunities identified during the survey. Every decision is logged for a fully auditable trace after recovery.

Navigation par corrélation de terrain.Terrain-correlation navigation. Le profil bathymétrique mesuré en continu est corrélé à la carte de référence embarquée : un recalage absolu sans remontée en surface ni infrastructure acoustique déployée.The continuously measured bathymetric profile is correlated against the onboard reference map: an absolute fix with no need to surface or deploy acoustic infrastructure.

12:04:18Budget d'énergie recalculé : 84% restantEnergy budget recalculated: 84% remaining
12:04:41Zone de terrain peu informative détectéeLow-information terrain zone detected
12:05:02Anomalie magnétique qualifiée : score élevéMagnetic anomaly qualified: high score
12:05:37Trajectoire adaptée vers relief corrélableTrajectory adapted toward correlatable relief
12:06:12Passage en station posée : propulsion coupéeSwitching to bottom-resting: propulsion off
12:06:58Message de synthèse mis en file acoustiqueSummary message queued for acoustic uplink
CONFIGURATIONSCONFIGURATIONS

Du démonstrateur aux grands fondsFrom demonstrator to deep sea

Le passage à l'échelle conserve la géométrie, l'architecture inondée, la propulsion et la pile logicielle. Seuls changent la classe des caissons, la densité de la mousse et la compensation des composants.Scaling up preserves the geometry, the flooded architecture, the propulsion and the software stack. Only the pressure-vessel class, foam density and component compensation change.

500 m
0 m
6 000 m6,000 m
ImmersionDepth
300 – 500 m
EnduranceEndurance
24 – 48 h
Caissons résistantsPressure vessels
Aluminium anodiséAnodised aluminium
Densité de la mousseFoam density
≈ 0,45≈ 0.45
Stockage énergieEnergy storage
8 – 12 kWh
CarénagesFairings
Composite verre-époxyGlass-epoxy composite
QualificationQualification
Caisson hyperbareHyperbaric chamber
ObjectifGoal
Validation d'architectureArchitecture validation
ImmersionDepth
6 000 m6,000 m
EnduranceEndurance
8 jours (192 h)8 days (192 h)
Caissons résistantsPressure vessels
Titane grade 5Grade 5 titanium
Densité de la mousseFoam density
0,55 – 0,60
Stockage énergieEnergy storage
180 – 230 kWh
DéplacementDisplacement
6 – 9 t
QualificationQualification
750 bar
ObjectifGoal
Véhicule opérationnelOperational vehicle
PRINCIPE STRUCTURALSTRUCTURAL PRINCIPLE

Véhicule inondé, tenue à la pression concentréeFlooded vehicle, pressure containment concentrated

Les coques sont des carénages hydrodynamiques libres, remplis d'eau à la pression ambiante. La forme extérieure est découplée de la tenue à la pression : concentrée dans des sous-ensembles qualifiables séparément.The hulls are free-flooding hydrodynamic fairings, filled with water at ambient pressure. The outer shape is decoupled from pressure containment: concentrated instead in separately qualifiable subassemblies.

CAISSON RÉSISTANT PRESSURE VESSEL MOUSSE SYNTACTIQUE SYNTACTIC FOAM BATTERIES : BAIN D'HUILE BATTERIES: OIL BATH MOTEUR COMPENSÉ COMPENSATED MOTOR EAU LIBRE À PRESSION AMBIANTE (FREE-FLOODED) FREE WATER AT AMBIENT PRESSURE (FREE-FLOODED)
FIG. 03 : COUPE DE PRINCIPEFIG. 03: PRINCIPLE CROSS-SECTIONDÉMONSTRATEUR → GRANDS FONDS : GÉOMÉTRIE INCHANGÉEDEMONSTRATOR → DEEP SEA: UNCHANGED GEOMETRY
SÛRETÉ DE FONCTIONNEMENTOPERATIONAL SAFETY

Cinq principes indépendants et hiérarchisésFive independent, layered principles

Flottabilité positivePositive buoyancy

Résiduelle et permanente : en cas de défaillance totale, le véhicule remonte naturellement.Residual and permanent: in the event of total failure, the vehicle surfaces naturally.

Lest largableDroppable ballast

Commandé par plusieurs canaux indépendants : ordre acoustique, minuterie, détection de voie d'eau, seuil de tension.Triggered through several independent channels: acoustic command, timer, water-ingress detection, voltage threshold.

Enveloppes inviolablesInviolable envelopes

Limites géographiques et de profondeur que la replanification embarquée ne peut jamais franchir.Geographic and depth limits that onboard replanning can never cross.

Réflexes câblésHardwired reflexes

Remontée d'urgence et largage hors du calculateur de mission : aucune défaillance logicielle ne peut les inhiber.Emergency ascent and ballast release sit outside the mission computer: no software failure can inhibit them.

Journalisation intégraleFull logging

États et décisions enregistrés en continu pour une analyse post-mission exhaustive.States and decisions recorded continuously for exhaustive post-mission analysis.

RECRUTEMENTCAREERS

L'équipe qui lève la barrière de compétenceThe team clearing the competence barrier

La barrière technologique de l'inertiel de classe navigation est d'abord une barrière de compétence. Nous recrutons les profils qui la lèvent : sur Paris, au contact direct du banc de simulation et du matériel.The technology barrier of navigation-class inertial systems is, first and foremost, a competence barrier. We are hiring the people who clear it: in Paris, working directly with the simulation bench and the hardware.

Vous concevez et validez la chaîne de fusion multi-capteurs de la centrale de navigation DeepTrack : filtre error-state Kalman, couplage serré INS+DVL (UUV) et INS+TRN/vision (plateforme aérienne), détection d'intégrité et anti-spoofing.You design and validate DeepTrack's multi-sensor fusion chain: error-state Kalman filter, tight INS+DVL coupling (UUV) and INS+TRN/vision coupling (airborne platform), integrity detection and anti-spoofing.

MissionsWhat you'll do
  • Construire et documenter le banc de simulation (génération de trajectoires, modèles d'erreur capteurs).Build and document the simulation bench (trajectory generation, sensor error models).
  • Porter la chaîne de fusion sur cible embarquée temps réel, valider la latence et le déterminisme.Port the fusion chain to a real-time embedded target, validate latency and determinism.
  • Caractériser les capteurs sur table tournante et en enceinte thermique.Characterise sensors on a rate table and in a thermal chamber.
Profil recherchéWhat we're looking for
  • Doctorat en estimation, traitement du signal ou navigation inertielle.PhD in estimation, signal processing or inertial navigation.
  • Maîtrise du filtrage de Kalman étendu / error-state, MATLAB-Simulink ou Python scientifique.Strong command of extended / error-state Kalman filtering, MATLAB-Simulink or scientific Python.
  • Accès aux données brutes capteur (delta-v, delta-theta) : lecture critique de datasheets IMU/DVL.Comfortable with raw sensor data (delta-v, delta-theta): critical reading of IMU/DVL datasheets.

Vous posez le socle métrologique du Niveau 2 du programme : le gyroscope FOG souverain. Rôle transverse entre caractérisation des capteurs sur étagère (Niveau 1) et physique optique du capteur propre (Niveau 2).You lay the metrology foundation for Level 2 of the programme: the in-house FOG gyroscope. A cross-cutting role between off-the-shelf sensor characterisation (Level 1) and the optical physics of a proprietary sensor (Level 2).

MissionsWhat you'll do
  • Spécifier et exploiter la table tournante de précision et l'enceinte de caractérisation thermique.Specify and operate the precision rate table and thermal characterisation chamber.
  • Identifier biais, facteurs d'échelle et dérives des IMU tactiques candidates.Identify bias, scale factors and drift of candidate tactical-grade IMUs.
  • Amorcer le cahier des charges du gyroscope à fibre optique (Niveau 2).Kick off the specification for the fibre-optic gyroscope (Level 2).
Profil recherchéWhat we're looking for
  • Doctorat en physique du capteur, optique ou instrumentation de précision.PhD in sensor physics, optics or precision instrumentation.
  • Expérience en métrologie inertielle (rate table, essais climatiques).Experience in inertial metrology (rate table, climatic testing).
  • Goût pour le passage du laboratoire au matériel qualifié en série.An appetite for taking hardware from the lab to series-qualified production.

Vous intégrez le noyau NEUTRINO à bord du véhicule : conduite autonome de mission en fonctionnement Air-Gap, navigation par corrélation de terrain, évaluation entropique des données à la source.You integrate the NEUTRINO core aboard the vehicle: autonomous mission conduct in Air-Gap mode, terrain-correlation navigation, entropic evaluation of data at the source.

MissionsWhat you'll do
  • Développer la replanification de mission sous contraintes d'énergie et d'intégrité capteur.Develop mission replanning under energy and sensor-integrity constraints.
  • Implémenter la pondération dynamique des sources de recalage (inertie, DVL, corrélation, USBL).Implement dynamic weighting of correction sources (inertial, DVL, correlation, USBL).
  • Garantir une trace de décision intégralement auditable après récupération.Guarantee a fully auditable decision trace after recovery.
Profil recherchéWhat we're looking for
  • Formation ingénieur ou doctorat en robotique, systèmes embarqués ou IA embarquée.Engineering degree or PhD in robotics, embedded systems or embedded AI.
  • C++ temps réel et expérience de calculateurs basse consommation (30–60 W).Real-time C++ and experience with low-power computers (30–60 W).
  • Sensibilité à la sûreté de fonctionnement et à l'auditabilité logicielle.An eye for functional safety and software auditability.

Vous dimensionnez l'architecture inondée du véhicule : caissons résistants, mousse syntactique, compensation en pression, et la continuité démonstrateur (500 m) → grands fonds (6 000 m).You size the vehicle's flooded architecture: pressure vessels, syntactic foam, pressure compensation, and continuity from the demonstrator (500 m) to deep sea (6,000 m).

MissionsWhat you'll do
  • Dimensionner les caissons (aluminium anodisé puis titane grade 5) et leur connectique traversante.Size the pressure vessels (anodised aluminium, then grade 5 titanium) and their through-hull connectors.
  • Spécifier la mousse syntactique et le bilan de flottabilité par configuration.Specify the syntactic foam and the buoyancy budget for each configuration.
  • Piloter les qualifications hyperbares (1,25× pression de service) des sous-ensembles.Lead hyperbaric qualification (1.25× service pressure) of the subassemblies.
Profil recherchéWhat we're looking for
  • Ingénieur mécanique, matériaux composites ou architecture navale.Mechanical engineer, composite materials or naval architecture.
  • Expérience en conception pression / offshore / subsea, calcul par éléments finis.Experience in pressure / offshore / subsea design, finite-element analysis.
  • Rigueur sur la traçabilité de qualification (essais, procès-verbaux, marges).Rigour in qualification traceability (tests, reports, margins).

Vous développez les deux régimes de propulsion du véhicule : pods azimutaux à entraînement direct pour le transit, vis hélicoïdales contrarotatives pour la reptation au contact du fond.You develop the vehicle's two propulsion regimes: direct-drive azimuth pods for transit, contra-rotating helical screws for seabed crawling.

MissionsWhat you'll do
  • Concevoir le passage d'arbre azimutal à joint compensé (point critique d'étanchéité).Design the compensated-seal azimuth shaft penetration (the critical sealing point).
  • Dimensionner les vis de reptation par essais en cuve à sédiments (vase molle, sable compacté).Size the crawling screws through sediment-tank testing (soft mud, compacted sand).
  • Établir le bilan hydrodynamique et la loi puissance-vitesse du véhicule.Establish the vehicle's hydrodynamic budget and power-speed law.
Profil recherchéWhat we're looking for
  • Ingénieur hydrodynamique, mécanique des fluides ou propulsion marine.Hydrodynamics engineer, fluid mechanics or marine propulsion.
  • Pratique de la CFD et des essais en bassin.Hands-on with CFD and towing-tank testing.
  • Intérêt pour les architectures de propulsion non conventionnelles.An interest in unconventional propulsion architectures.

Vous portez la validation matérielle du programme : rejeu de données réelles dans la chaîne de fusion, essais terrain en environnement GPS nié, campagnes bassin puis milieu réel.You drive the programme's hardware validation: replaying real data through the fusion chain, field trials in GPS-denied environments, tank campaigns followed by sea trials.

MissionsWhat you'll do
  • Construire et opérer le banc HIL (cible temps réel, injection de données capteurs réels).Build and operate the HIL bench (real-time target, real sensor data injection).
  • Organiser les essais bassin (flottabilité, trim, manœuvrabilité) puis les plongées cibles.Organise tank trials (buoyancy, trim, manoeuvrability) followed by target dives.
  • Injecter des scénarios de spoofing/leurre pour valider la détection d'intégrité.Inject spoofing/decoy scenarios to validate integrity detection.
Profil recherchéWhat we're looking for
  • Ingénieur systèmes embarqués ou essais, expérience en environnement naval ou aéronautique.Embedded-systems or test engineer, experience in naval or aerospace environments.
  • À l'aise sur le terrain comme au banc : vous alternez les deux dans la même semaine.As comfortable in the field as on the bench: you move between both in the same week.
  • Rigueur documentaire : chaque essai produit un rapport comparé au budget d'erreur.Documentation discipline: every test produces a report compared against the error budget.

Poste non listé mais compétence pertinente pour le programme ? Écrivez-nous : Don't see your role listed but have relevant skills for the programme? Write to us: recrutement@deeptrack.fr

INVESTISSEURSINVESTORS

Trois marchés en forte croissance, un socle technologique communThree fast-growing markets, one shared technology base

DeepTrack s'adresse à la fois au marché des véhicules sous-marins autonomes et aux marchés applicatifs qu'ils desservent : bathymétrie, exploration minière et inspection offshore. La même plateforme et le même cœur de navigation couvrent les quatre familles de missions présentées plus haut.DeepTrack addresses both the autonomous underwater vehicle market and the applied markets it serves: bathymetry, mining exploration and offshore inspection. The same platform and the same navigation core cover all four mission families presented above.

3,13 → 4,64Md$
Marché mondial des véhicules sous-marins autonomes, 2025 → 2030 (TCAC 8,2 %)Global autonomous underwater vehicle market, 2025 → 2030 (8.2% CAGR)
3,4 → 5,0Md$

Bathymétrie & cartographieBathymetry & mapping

Équipements de levé hydrographique, d'ici 2034.Hydrographic survey equipment, by 2034.

0,65 → 15,3Md$

Géologie minière des grands fondsDeep-sea mining geology

TCAC de 37 %, d'ici 2030.37% CAGR, by 2030.

15 → 35Mb/j

Offshore pétrolier & gazierOffshore oil & gas

Production subsea mondiale visée d'ici 2030 (Rystad Energy).Targeted global subsea production by 2030 (Rystad Energy).

Sources : MarketsandMarkets (2025) ; IMARC Group (2025) ; BCC Research / Transparency Market Research (2025) ; Rystad Energy.Sources: MarketsandMarkets (2025); IMARC Group (2025); BCC Research / Transparency Market Research (2025); Rystad Energy.
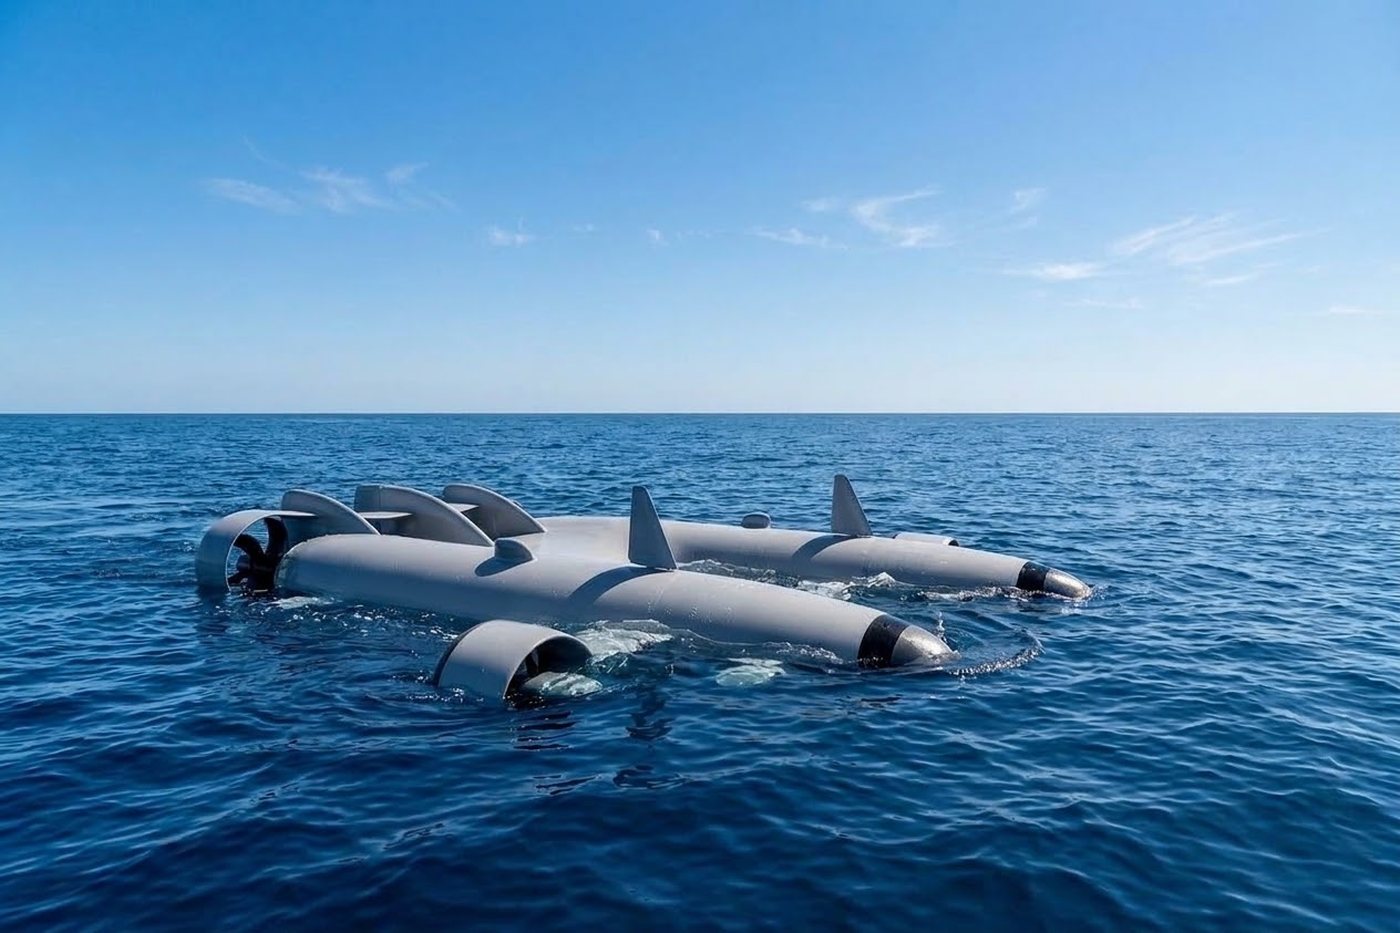
DeepTrack en surface, mer calme / DeepTrack at the surface, calm sea
LE PROGRAMME EN CHIFFRESTHE PROGRAMME IN NUMBERS
3
Docteurs-ingénieurs fondateurs, inertiel & mathématiquesFounding PhD engineers, inertial systems & mathematics
12
Mois : durée du programme Niveau 1Months: Level 1 programme duration
3
Dépôts INPI visés sur le Niveau 1Targeted patent filings for Level 1
2
Plateformes adressées, aérienne et sous-marinePlatforms addressed, airborne and underwater
FEUILLE DE ROUTE : NIVEAU 1ROADMAP: LEVEL 1

Quatre phases, jalonnées par la propriété intellectuelleFour phases, milestoned by intellectual property

P0 : Cadrage & budget d'erreurP0: Scoping & error budget
M0–1
P1 : Fusion en simulationP1: Simulated fusion
M1–4
P2 : Hardware-in-the-loopP2: Hardware-in-the-loop
M4–8
P3 : Essais terrain & démonstrateurP3: Field trials & demonstrator
M8–12
J0J1J2J3

Famille 1 : Fusion / navigation résilienteFamily 1: Fusion / resilient navigation

Déposée avant toute démonstration externe, à l'issue de la Phase P1, validable sans dépense matérielle.Filed before any external demonstration, at the end of Phase P1, requiring no hardware spend to validate.

Famille 2 : Intégrité / détection de tromperieFamily 2: Integrity / deception detection

Consolidée en Phase P2, sur données réelles rejouées dans la chaîne de fusion embarquée.Consolidated in Phase P2, using real data replayed through the embedded fusion chain.

Famille 3 : Recalage par corrélationFamily 3: Correlation-based correction

Dépôt éventuel en Phase P3 si l'approche distinctive est confirmée en essais terrain.Possible filing in Phase P3 if the distinctive approach is confirmed in field trials.

Noyau NEUTRINONEUTRINO core

Brevet FR2601296, système d'IA générale souveraine, hybride quantique-classique, en fonctionnement Air-Gap.Patent FR2601296, sovereign general AI system, hybrid quantum-classical, operating in Air-Gap mode.

Bénéfice secondaire : la licence de brevetsSecondary benefit: patent licensing

Les familles 1 et 2 ne sont pas spécifiques au sous-marin : elles s'appliquent à toute navigation en environnement GPS dégradé ou nié (drones, robotique terrestre, aviation légère). Leur exploitation sous licence, indépendante de la vente de véhicules DeepTrack, adresse un marché adjacent bien plus large que celui des seuls AUV.Families 1 and 2 are not submarine-specific: they apply to any navigation in a degraded or denied GPS environment (drones, ground robotics, light aviation). Licensing them out, independently of DeepTrack vehicle sales, reaches an adjacent market far larger than AUVs alone.

9,4 → 11,9Md$
Marché mondial de la navigation inertielle, 2026 → 2030Global inertial navigation market, 2026 → 2030
BESOINS DE FINANCEMENTFUNDING NEEDS

Deux tours, du prototype à l'industrialisationTwo rounds, from prototype to industrialisation

Montants indicatifs, à affiner avec les investisseurs selon la répartition equity / subventions et le calendrier définitif.Indicative amounts, to be refined with investors depending on the equity / grant split and the final timeline.

TOUR 1 : AMORÇAGEROUND 1: SEED
1,8 M€

Finance le programme Niveau 1 sur 12 mois (phases P0 à P3) : équipe fondatrice, banc de caractérisation capteurs, simulation et hardware-in-the-loop, premiers dépôts de brevets, démonstrateur à 500 m.Funds the 12-month Level 1 programme (phases P0 to P3): founding team, sensor characterisation bench, simulation and hardware-in-the-loop, first patent filings, 500 m demonstrator.

  • Équipe fondatrice (6 à 8 personnes)Founding team (6 to 8 people)
  • Banc de caractérisation capteursSensor characterisation bench
  • Démonstrateur à 500 m500 m demonstrator
  • 3 dépôts de brevets3 patent filings
TOUR 2 : INDUSTRIALISATIONROUND 2: SERIES A
12 M€

Construction du prototype grands fonds (6 000 m), qualification hyperbare complète à 750 bar, premières campagnes en mer, lancement du programme Niveau 2 (gyroscope FOG souverain).Building the deep-sea prototype (6,000 m), full hyperbaric qualification at 750 bar, first sea trial campaigns, launch of the Level 2 programme (in-house FOG gyroscope).

  • Prototype grands fonds (6 000 m)Deep-sea prototype (6,000 m)
  • Qualification hyperbare à 750 barHyperbaric qualification at 750 bar
  • Campagnes d'essais en merSea trial campaigns
  • Lancement du Niveau 2 (gyroscope FOG)Launch of Level 2 (FOG gyroscope)

Accès à la data room technique et au dossier de feuille de route complet sur demande : Access to the technical data room and the full roadmap package is available on request: investisseurs@deeptrack.fr
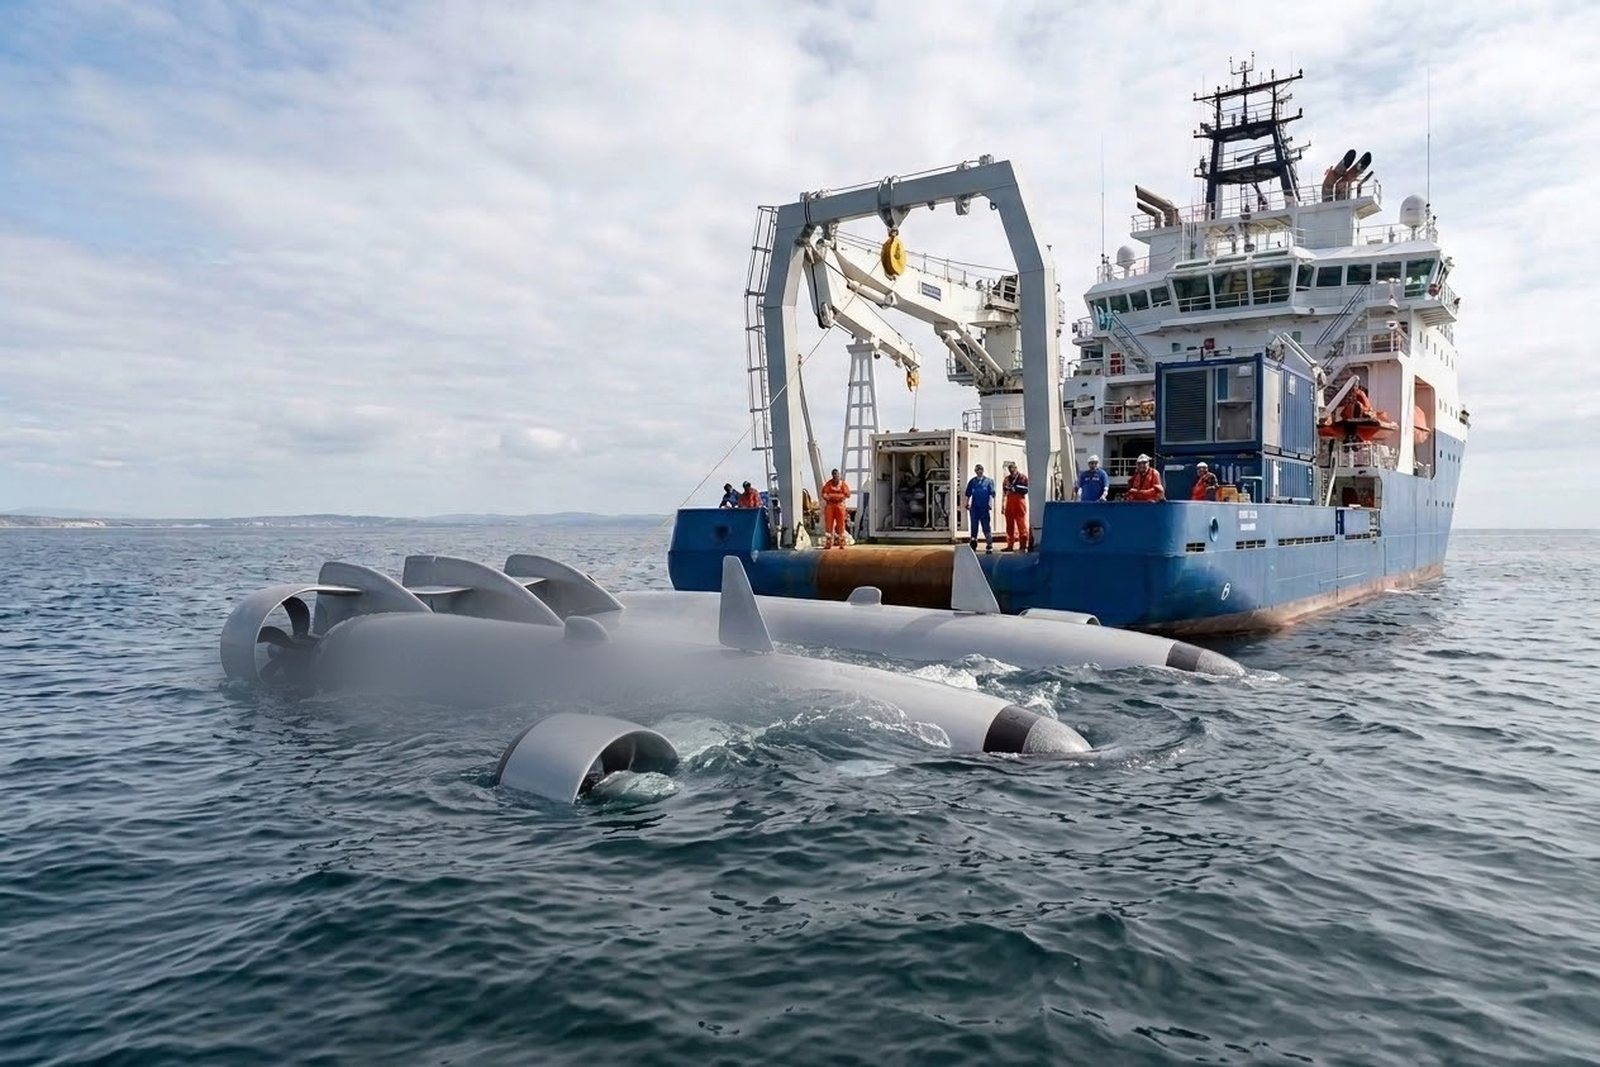
DeepTrack mis à l'eau depuis son navire support / DeepTrack launched from its support vessel
Mise à l'eau depuis le navire supportLaunch from the support vessel